在汽车制造、工程机械、家电冲压等行业的自动化产线中,桁架机械手承担着物料搬运、上下料、码垛等核心任务。然而,传统桁架系统依赖固定的示教点位——工件必须精确摆放在预设位置,来料偏差稍大就会导致抓取失败、碰撞甚至设备损坏。这种“僵硬”的作业方式在面对多品种混产、料框变形、工件摆放不规则等情况时,往往力不从心。
SNK施努卡视觉引导桁架抓取系统,通过在桁架机械手末端集成3D视觉相机与智能算法,使设备具备了“实时感知-精准定位-自适应抓取”的闭环能力,从容应对多规格工件、复杂垛型、来料偏差等实际工况。
一、为什么传统桁架抓取“不够聪明”?
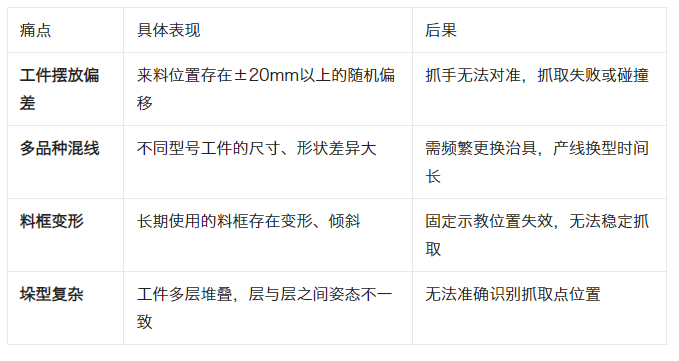
这些问题的本质是:机器人“看不见” 。它只能重复执行预先设定的轨迹,无法感知工件实际位置的变化。
二、SNK施努卡视觉引导桁架抓取系统:工作原理与核心优势
2.1 系统架构
系统由三大核心模块组成:
多轴桁架本体:承载大负载抓取(典型负载1-3T,可定制扩展),覆盖大幅面作业空间
3D视觉引导组件:固定在桁架末端,实时拍摄工件并输出三维位置信息,核心参数包括识别精度±0.5mm、抓取精度±2mm、视野覆盖范围可适配不同工件尺寸
智能控制系统:接收视觉定位数据,实时计算抓取偏移量并修正桁架运动轨迹
2.2 工作流程
拍照定位:桁架将视觉相机移至工件上方,相机对工件或料框拍照,获取工件的位置数据(包括X/Y/Z坐标及偏转角度)
坐标转换:系统将图像坐标转换为机器人坐标系下的抓取坐标,计算出工件的实时位置与预设位置的偏差
轨迹修正:控制器根据偏差数据,自动修正抓手的移动路径,确保抓手精准对准工件
自适应抓取:抓手按修正后的轨迹执行抓取动作,实现“所拍即所抓”
2.3 核心优势
精准定位,抓取精度达±2mm
基于视觉定位和坐标补偿算法,系统识别精度可达±0.5mm,抓取定位精度控制在±2mm以内,有效解决来料摆放偏差问题。
适应多规格工件
系统可自动识别不同尺寸、形状的工件,自动调用对应的抓取程序和夹持策略,无需人工干预,大幅提升产线柔性。
抗干扰能力强
采用激光光源与3D成像技术,可有效抑制环境光干扰,即使工件存在反光或表面污损,仍能稳定输出清晰点云,确保识别准确率≥99.9%。
大负载、大跨距作业能力
系统可承载1.2T以上负载,覆盖10米以上的大幅面作业空间,适配重工行业重型工件的搬运与分拣需求。
三、核心应用场景
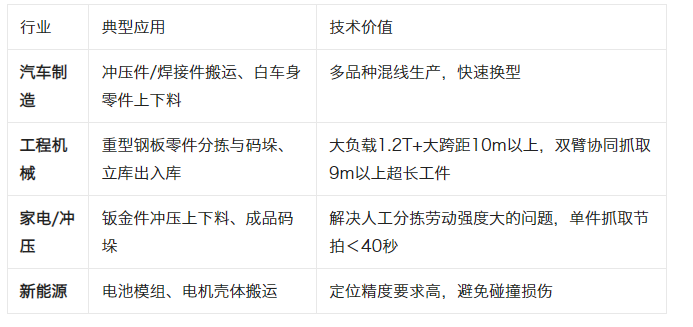
四、典型应用效果
基于行业头部企业的实际应用数据,视觉引导桁架抓取系统在重工领域可显著提升生产效率和降低劳动强度。具体效果如下:
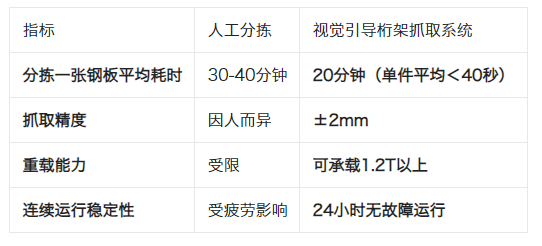
除上述重工应用外,视觉引导桁架抓取系统在家电冲压、模具加工、CNC上下料等场景中同样适用,可根据具体工艺需求定制配置。
五、选型参考与联系我们
选型要点
明确工件特性:重量、尺寸范围、材质(反光/非反光)
确定作业范围:桁架行程、料框/托盘尺寸
评估环境条件:光照干扰、粉尘、温度等因素
确认节拍要求:单件抓取时间需满足产线节拍